বন্ধ লুপ মোটর নিয়ন্ত্রণ: কিভাবে প্রতিক্রিয়া মোটর কর্মক্ষমতা এবং নির্ভরযোগ্যতা উন্নত করে
একটি বৈদ্যুতিক মোটরসাইকেল যা স্থবির থেকে দূরে সরে যাওয়ার সময় থমকে যায়, একটি রোবট চ্যাসিস যা তার লক্ষ্য অবস্থানকে অতিক্রম করে, একটি ATV যা খাড়া আরোহণে ট্র্যাকশন প্রতিক্রিয়া হারায়: এই লক্ষণগুলি সাধারণত একই মূল কারণের দিকে ফিরে আসে। মোটরকে কী করতে হবে তা বলা হচ্ছে, কিন্তু আসলে কী ঘটেছে তা কখনই রিপোর্ট করে না। বন্ধ লুপ মোটর নিয়ন্ত্রণ সেই ফাঁক বন্ধ করে। এটি ক্রমাগত মোটরের গতি, অবস্থান বা বর্তমান পরিমাপ করে এবং রিয়েল টাইমে ড্রাইভ সংকেতগুলিকে সামঞ্জস্য করে যাতে মোটর লোড পরিবর্তন, তাপমাত্রা প্রবাহ এবং উপাদান সহনশীলতা সত্ত্বেও নির্দেশিত মান অনুসরণ করে। ইলেকট্রিক যানবাহন, রোবোটিক প্ল্যাটফর্ম বা মেরিন ড্রাইভ নির্মাণকারী প্রকৌশলীদের জন্য, গুরুত্বপূর্ণ প্রশ্নটি বন্ধ লুপ নিয়ন্ত্রণ ব্যবহার করবেন কিনা তা নয়, তবে নিয়ামক এটি কতটা ভালভাবে প্রয়োগ করে।
ক্লোজড লুপ মোটর কন্ট্রোল কি?
ক্লোজড লুপ মোটর কন্ট্রোল, যাকে ফিডব্যাক কন্ট্রোলও বলা হয়, একটি রেফারেন্স কমান্ডের সাথে প্রকৃত মোটর আউটপুট তুলনা করে এবং পার্থক্য সংশোধন করে। প্রয়োজনীয় উপাদানগুলি হল রেফারেন্স, একটি প্রতিক্রিয়া সেন্সর, একটি ত্রুটি গণনা এবং একটি নিয়ামক যা সংশোধন করে। একটি ব্রাশবিহীন মোটর সিস্টেমে, নিয়ামক ফেজ স্রোত, গতি এবং কখনও কখনও রটার অবস্থান পড়ে; কন্ট্রোল অ্যালগরিদম তারপর ইনভার্টারে দেওয়া PWM সিগন্যালগুলিকে সামঞ্জস্য করে যাতে পরিমাপ করা মান কমান্ডে একত্রিত হয়।
অনুশীলনে, বেশিরভাগ নিয়ন্ত্রক একটি আনুপাতিক-অখণ্ড-ডেরিভেটিভ (পিআইডি) কাঠামো বা এটির একটি রূপ ব্যবহার করে। আনুপাতিক শব্দটি বর্তমান ত্রুটির প্রতি প্রতিক্রিয়া দেখায়, অবিচ্ছেদ্য শব্দটি স্থির-স্থিতি ত্রুটিকে সরিয়ে দেয় এবং ডেরিভেটিভ শব্দটি পরিবর্তনের প্রত্যাশা করে। এই লাভগুলি টিউন করা সিস্টেমটি স্থিতিশীল, প্রতিক্রিয়াশীল বা দোদুল্যমান কিনা তা নির্ধারণ করে। এটি একটি ওপেন লুপ সিস্টেম থেকে মৌলিকভাবে ভিন্ন, যেখানে কন্ট্রোলার একটি নির্দিষ্ট কমান্ড পাঠায় এবং বিশ্বাস করে যে মোটর সঠিকভাবে প্রতিক্রিয়া জানাবে। ওপেন লুপ কাজ করে যখন লোড অনুমানযোগ্য এবং নির্ভুলতা সমালোচনামূলক নয়। ঘর্ষণ, জড়তা, বা সরবরাহ ভোল্টেজ অপ্রত্যাশিতভাবে পরিবর্তিত হলে এটি ব্যর্থ হয়।
ওপেন লুপ বনাম ক্লোজড লুপ: আসলে কি পরিবর্তন হয়
ব্যবহারিক পার্থক্য গতি মানের মধ্যে দেখায়. একটি বন্ধ লুপ সিস্টেম মিলিসেকেন্ডের মধ্যে ত্রুটি সংশোধন করে; একটি ওপেন লুপ সিস্টেম কেবল তাদের সাথে থাকে। যে অ্যাপ্লিকেশনগুলি লোকেদের বহন করে বা ব্যয়বহুল পেলোডগুলি পরিচালনা করে, সেই পার্থক্যটি নির্ধারণ করে যে পণ্যটি সুনির্দিষ্ট এবং নিরাপদ বা রুক্ষ এবং অপ্রত্যাশিত বোধ করে কিনা।
| দৃষ্টিভঙ্গি | লুপ খুলুন | বন্ধ লুপ |
|---|---|---|
| প্রতিক্রিয়া | কোনোটিই নয় | বর্তমান, গতি, বা অবস্থান সেন্সর |
| নির্ভুলতা | মোটর এবং লোড মিলের উপর নির্ভর করে | বিভিন্ন অবস্থার অধীনে রক্ষণাবেক্ষণ |
| ব্যাঘাত প্রতিক্রিয়া | কোন সংশোধন নেই | বাস্তব সময়ে সক্রিয় সংশোধন |
| কম গতির আচরণ | টর্ক ড্রপ এবং অমসৃণ হয় | স্থিতিশীল টর্ক শূন্য গতিতে নিচে |
| সিস্টেম খরচ | নিম্ন | উচ্চতর, কিন্তু কর্মক্ষমতা দ্বারা ন্যায়সঙ্গত |
| সাধারণ অ্যাপ্লিকেশন | ফ্যান, পাম্প, সাধারণ পরিবাহক | বৈদ্যুতিক যানবাহন, রোবোটিক্স, সার্ভো অক্ষ |
টেবিলটি ট্রেড-অফের একটি পরিসীমা সরল করে। একটি সেন্সরবিহীন ক্লোজড লুপ ডিজাইন একটি এনকোডার ছাড়াই অনেক ক্লোজড লুপ সুবিধা প্রদান করতে পারে, যা খরচ তুলনা উল্লেখযোগ্যভাবে পরিবর্তন করে। কন্ট্রোল আর্কিটেকচার লেবেলের চেয়ে বেশি গুরুত্বপূর্ণ।
নিয়ন্ত্রণ একটি মোটর কন্ট্রোলার ভিতরে লুপ
একটি আধুনিক ব্রাশবিহীন মোটর কন্ট্রোলারে, বন্ধ লুপ নিয়ন্ত্রণ একক লুপ নয়। এটি লুপগুলির একটি ক্যাসকেড, প্রতিটি আলাদা শারীরিক পরিমাণ নিয়ন্ত্রণ করে।
বর্তমান লুপ
বর্তমান লুপ হল সবচেয়ে ভিতরের এবং দ্রুততম লুপ। এটি মোটর উইন্ডিংয়ে ফেজ স্রোত নিয়ন্ত্রণ করে, যা সরাসরি টর্ক সেট করে। একটি উচ্চ আপডেট রেট সহ একটি দ্রুত বর্তমান লুপ কম গতিতে মসৃণ টর্ক এবং উচ্চ গতিতে শান্ত অপারেশন তৈরি করে।
স্পিড লুপ
স্পিড লুপ বর্তমান লুপের উপরে বসে। এটি রেফারেন্সের সাথে পরিমাপ করা গতির তুলনা করে এবং বর্তমান কমান্ড তৈরি করে। এই লুপ পরিবর্তনশীল লোডের অধীনে ত্বরণ, হ্রাস এবং গতির স্থিতিশীলতা পরিচালনা করে।
অবস্থান লুপ
পজিশন লুপ হল সবচেয়ে বাইরের লুপ, যখন অ্যাপ্লিকেশনটির সুনির্দিষ্ট স্টপিং বা পথ অনুসরণের প্রয়োজন হয়, যেমন রোবট জয়েন্ট এবং স্টিয়ারিং অ্যাকুয়েটর। এটি অবস্থান ত্রুটির উপর ভিত্তি করে গতি লুপ কমান্ড করে।
ক্যাসকেড বিন্যাস গুরুত্বপূর্ণ কারণ প্রতিটি ভিতরের লুপ তার চারপাশের লুপের চেয়ে দ্রুত হতে হবে। যদি বর্তমান লুপ ধীর হয়, তবে গতির লুপ মোটরকে শক্ত বোধ করতে পারে না এবং অবস্থান লুপটি ওভারশুট হবে।
| লুপ | নিয়ন্ত্রিত পরিমাণ | আদর্শ ভূমিকা |
|---|---|---|
| বর্তমান লুপ | ফেজ কারেন্ট / টর্ক | দ্রুত ঘূর্ণন সঁচারক বল প্রতিক্রিয়া, মসৃণতা |
| গতি লুপ | কৌণিক গতি | লোড অধীনে গতি স্থিতিশীলতা |
| অবস্থান লুপ | রটার কোণ | সুনির্দিষ্ট অবস্থান এবং পথ নিয়ন্ত্রণ |
সেন্সর-ভিত্তিক বনাম সেন্সরহীন বন্ধ লুপ
বন্ধ লুপ মোটর নিয়ন্ত্রণ শারীরিক সেন্সর বা তাদের ছাড়া প্রয়োগ করা যেতে পারে. হল সেন্সর, এনকোডার এবং রিসোলভার সরাসরি রটার অবস্থান রিপোর্ট করে। সেন্সরবিহীন নিয়ন্ত্রণ, স্থায়ী চুম্বক সিঙ্ক্রোনাস মোটরগুলির ক্ষেত্র-ভিত্তিক নিয়ন্ত্রণে সাধারণ, একটি মোটর মডেল ব্যবহার করে মাপা স্রোত এবং ভোল্টেজ থেকে রটার অবস্থান অনুমান করে। ট্রেড-অফ স্পষ্ট: সেন্সরবিহীন সিস্টেমগুলি খরচ এবং ওয়্যারিং হ্রাস করে এবং ব্যর্থতার একটি বিন্দুকে সরিয়ে দেয়, যখন সেন্সর-ভিত্তিক সিস্টেমগুলি খুব কম গতিতে এবং স্থবিরতার সময় উচ্চ টর্ক নির্ভুলতা বজায় রাখে। যদি অ্যাপ্লিকেশানটি স্থির অবস্থায় টর্ক ধরে রাখে বা খুব কম গতিতে হামাগুড়ি দেয় তবে সাধারণত একটি এনকোডার বা হল সেন্সর প্রয়োজন হয়। যদি ডিউটি চক্র তার বেশিরভাগ সময় রেট করা গতির কয়েক শতাংশের উপরে ব্যয় করে, তবে ব্যাক-ইএমএফ পর্যবেক্ষণের উপর ভিত্তি করে সেন্সরবিহীন অ্যালগরিদমগুলি সঠিক এবং সস্তা। বৈদ্যুতিক মোটরসাইকেল এবং সামুদ্রিক আউটবোর্ডের জন্য, আধুনিক সেন্সরহীন অ্যালগরিদমগুলি বেশিরভাগ অপারেটিং অবস্থার জন্য যথেষ্ট গতিশীল কর্মক্ষমতা প্রদান করে, যেমনটি আমাদের আলোচনায় কভার করা হয়েছে স্থায়ী চুম্বক সিঙ্ক্রোনাস মোটর প্রযুক্তি .
একটি ক্লোজড-লুপ কন্ট্রোলারে কী সন্ধান করবেন
একটি বন্ধ লুপ অ্যাপ্লিকেশনের জন্য একটি নিয়ামক মূল্যায়ন করার সময়, লেবেলের পরিবর্তে বাস্তবায়নের উপর ফোকাস করুন। নিম্নলিখিত পয়েন্টগুলি একটি ভাল-পরিকল্পিত নিয়ামককে জেনেরিক থেকে আলাদা করে।
- বর্তমান লুপ ব্যান্ডউইথ: একটি উচ্চ ব্যান্ডউইথ মানে দ্রুত ঘূর্ণন সঁচারক বল প্রতিক্রিয়া এবং লোড ব্যাঘাতের বিরুদ্ধে ভাল কঠোরতা।
- নিয়ন্ত্রণ চক্র সময়: সংক্ষিপ্ত চক্র সময়, সাধারণত দশ মাইক্রোসেকেন্ড, বর্তমান লুপ ট্রানজিয়েন্টদের দ্রুত প্রতিক্রিয়া দেয়।
- অটোটিউনিং: একটি নিয়ামক যা মোটর পরামিতি পরিমাপ করে এবং লুপ লাভ সেট করে স্বয়ংক্রিয়ভাবে ম্যানুয়াল টিউনিংয়ের ঘন্টা বাঁচায়।
- ক্ষেত্র দুর্বল করা: বেস গতির বাইরে গতির পরিসীমা প্রসারিত করে, উচ্চ-গতির মোটরসাইকেল এবং আউটবোর্ডের জন্য অপরিহার্য।
- সুরক্ষা এবং ডায়াগনস্টিকস: ওভারকারেন্ট, অতিরিক্ত তাপমাত্রা এবং স্টল সনাক্তকরণ নিয়ামক এবং মোটর উভয়কেই রক্ষা করে।
- সফ্টওয়্যার টুলস: লাইভ কারেন্ট, স্পিড, এবং ফল্ট ডেটা ইন্টিগ্রেশন এবং সমস্যা সমাধানের গতি বাড়ায়।
অ্যাপ্লিকেশানগুলির জন্য যেগুলি টর্ক পরিবর্তনের জন্য অবিলম্বে প্রতিক্রিয়া দাবি করে, দ্রুত বর্তমান লুপ সম্পাদন সহ একটি নিয়ামক একটি পরিমাপযোগ্য পার্থক্য করে। R5-2215 ফাস্ট রেসপন্স কন্ট্রোলারটি এই ধরনের ডিউটি চক্রের জন্য ডিজাইন করা হয়েছে, যেখানে প্রতি মিলিসেকেন্ড বিলম্ব গতি ত্রুটিতে অনুবাদ করে। নির্ভরযোগ্যতার দিক থেকে, A8-2209 উচ্চ স্থিতিশীলতা নিয়ামক তাপ এবং বৈদ্যুতিক চাপের অধীনে সামঞ্জস্যপূর্ণ আচরণের উপর জোর দেয়। যখন শক্তি দক্ষতাকে অগ্রাধিকার দেওয়া হয়, তখন A4-2313 উচ্চ দক্ষতার নিয়ামক ইনভার্টার পর্যায়ে ক্ষয়ক্ষতি কমায় এবং ব্যাটারির পরিসর প্রসারিত করে।
 গতিশীল টর্ক অ্যাপ্লিকেশনের জন্য R5 দ্রুত প্রতিক্রিয়া ব্রাশলেস ডিসি মোটর কন্ট্রোলার এই নিয়ামকটি কর্তব্য চক্রের জন্য হাইলাইট করা হয়েছে যেখানে দ্রুত বর্তমান লুপ প্রতিক্রিয়া গতি ত্রুটি হ্রাস করে। এটি বৈদ্যুতিক মোটরসাইকেল, রোবট চেসিস এবং অনুরূপ অ্যাপ্লিকেশনগুলির জন্য উপযুক্ত যার জন্য তাত্ক্ষণিক টর্ক প্রতিক্রিয়া প্রয়োজন। পণ্য দেখুন → A8 উচ্চ স্থিতিশীলতা ব্রাশলেস ডিসি মোটর কন্ট্রোলার চাপের অধীনে নির্ভরযোগ্য অপারেশনের জন্য এই মডেলটি তাপ এবং বৈদ্যুতিক চাপের অধীনে সামঞ্জস্যপূর্ণ কর্মক্ষমতাকে অগ্রাধিকার দেয়, এটি এমন অ্যাপ্লিকেশনগুলির জন্য একটি নির্ভরযোগ্য পছন্দ করে যার চাহিদার পরিস্থিতিতে স্থির অপারেশন প্রয়োজন। পণ্য দেখুন →
 বর্ধিত ব্যাটারি পরিসরের জন্য A4 উচ্চ দক্ষতা ব্রাশলেস ডিসি মোটর কন্ট্রোলার এই কন্ট্রোলারটি বৈদ্যুতিন সংকেতের মেরু বদল-পর্যায়ের ক্ষয়ক্ষতি কমাতে ফোকাস করে, যা ব্যাটারির পরিসর প্রসারিত করতে সাহায্য করে। এটি দ্রুত প্রতিক্রিয়া এবং উচ্চ স্থিতিশীলতার মডেলগুলির পাশাপাশি দক্ষতা-ভিত্তিক বিকল্প হিসাবে উপস্থাপন করা হয়। পণ্য দেখুন →
অ্যাপ্লিকেশনের সাথে কন্ট্রোলারের সাথে মিল করা
একই ক্লোজড লুপ নীতিগুলি শিল্প জুড়ে প্রযোজ্য, তবে প্রতিটি কার্যকারিতা ফ্যাক্টরের ওজন ব্যবহারের ক্ষেত্রে পরিবর্তিত হয়।
- বৈদ্যুতিক মোটরসাইকেলগুলির লঞ্চ, হিল স্টার্ট এবং পুনরুত্পাদনমূলক ব্রেকিংয়ের জন্য স্থিতিশীল কম-গতির টর্ক প্রয়োজন।
- রোবট চ্যাসিস ওভারশুট এবং কম্পন এড়াতে চাহিদার সুনির্দিষ্ট অবস্থান এবং মসৃণ বেগ নিয়ন্ত্রণ তৈরি করে।
- ATV এবং UTV অ্যাপ্লিকেশানগুলির জন্য শক্তিশালী ব্যাঘাত প্রত্যাখ্যান প্রয়োজন কারণ প্রতিটি চাকার লোড ক্রমাগত পরিবর্তিত হয়।
- বৈদ্যুতিক আউটবোর্ডগুলি সেন্সরবিহীন অপারেশন থেকে উপকৃত হয় কারণ মোটরটি একটি ভেজা, কম্পন-প্রবণ পরিবেশে বসে যেখানে এনকোডারগুলি একটি দুর্বল বিন্দু।
এই অ্যাপ্লিকেশনগুলির প্রতিটি মোটরের বৈদ্যুতিক পরামিতিগুলির সাথে মিলিত নিয়ামকের উপরও নির্ভর করে। সঠিক ভোল্টেজ ক্লাস এবং বর্তমান রেটিং সহ একটি কন্ট্রোলার, একটি মোটরের সাথে যুক্ত যার ইন্ডাকট্যান্স এবং ব্যাক-ইএমএফ ধ্রুবকগুলি ড্রাইভের সাথে মানানসই, এমনকি চমৎকার সফ্টওয়্যার সহ একটি অমিল জোড়ার চেয়ে অনেক ভাল পারফর্ম করবে৷
চূড়ান্ত চিন্তা
ক্লোজড লুপ মোটর নিয়ন্ত্রণ যা একটি স্পিনিং রটারকে একটি সুনির্দিষ্ট, প্রতিক্রিয়াশীল অ্যাকচুয়েটরে পরিণত করে। মান শুধুমাত্র প্রতিক্রিয়া মধ্যে নয়; এটি লুপস, টিউনিং এবং সুরক্ষার মধ্যে রয়েছে যা প্রতিক্রিয়াকে ঘিরে থাকে। আপনি যখন একটি মোটর কন্ট্রোলার চয়ন করেন, তখন এটির বর্তমান লুপ কার্যকারিতা, এর টিউনিং সরঞ্জাম এবং আপনার কাছাকাছি অ্যাপ্লিকেশনগুলিতে এর ট্র্যাক রেকর্ড মূল্যায়ন করুন। এই কারণগুলি, যে কোনও ডেটাশিট দাবির চেয়ে বেশি, আপনার পণ্য কতটা ভাল কাজ করবে তা নির্ধারণ করে৷৷
পরবর্তী:হল সেন্সর সহ ব্রাশলেস মোটর: এটি কী করে এবং কখন আপনার প্রকল্পের জন্য এটি প্রয়োজন
সহযোগিতায় আগ্রহী বা প্রশ্ন আছে?
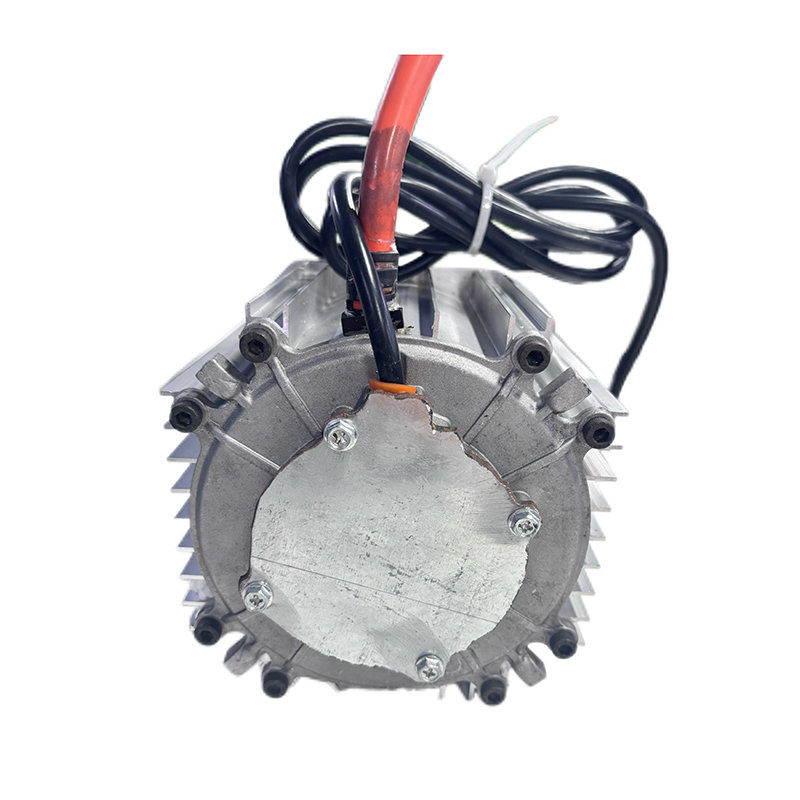
হিসাবে কাস্টম স্থায়ী চুম্বক সিঙ্ক্রোনাস মোটর কন্ট্রোলার নির্মাতারা এবং চীনে স্থায়ী চুম্বক মোটর কন্ট্রোলার সরবরাহকারী, স্থায়ী চুম্বক ড্রাইভ নিয়ন্ত্রণ উপর ফোকাস সিঙ্ক্রোনাস মোটর, আমরা একটি নিরাপদ এবং পর্যাপ্ত প্রদান করি ভ্রমণ যানবাহনের বিদ্যুতায়নের জন্য শক্তির উৎস।
- [email protected]
- +86-170 9191 9800
- রুম 123A, নং 1000 Ziyue Road, Minhang District, Shanghai, China
কপিরাইট © Shanghai APT Power Technology Co., Ltd.All rights reserved