ক্ষেত্র দুর্বলতা ব্যাখ্যা: কিভাবে মোটর কন্ট্রোলার বেস রেটিং এর বাইরে গতি ঠেলে দেয়
পূর্ণ থ্রটলে চলমান একটি বৈদ্যুতিক মোটরসাইকেল তার রেটযুক্ত গতিতে পৌঁছায় এবং থ্রটলটি হঠাৎ মৃত মনে হয়। মোটর এখনও দ্রুত ঘূর্ণন করতে পারে, কিন্তু কন্ট্রোলার আরও কারেন্ট সরবরাহ করা বন্ধ করে দেয়। সেই বিন্দুর বাইরে ধাক্কা দিতে, কন্ট্রোলারকে ইচ্ছাকৃতভাবে মোটরের ভিতরের চৌম্বক ক্ষেত্রকে দুর্বল করতে হবে। এই কৌশলটি হল ক্ষেত্র দুর্বল করা, যাকে ফ্লাক্স দুর্বল করাও বলা হয় এবং আপনি যখন সত্যিকারের সর্বোচ্চ গতির প্রয়োজন এমন একটি গাড়ির জন্য একটি মোটর কন্ট্রোলার নির্বাচন করছেন তখন বোঝার জন্য এটি সবচেয়ে গুরুত্বপূর্ণ আচরণগুলির মধ্যে একটি।
ক্ষেত্র দুর্বলতা আসলে কি করে
ক্ষেত্র দুর্বল হওয়া একটি মোটরকে বাতাসের ফাঁকে চৌম্বকীয় প্রবাহ কমিয়ে তার বেস গতি অতিক্রম করতে দেয়। একটি স্থায়ী চুম্বক সিঙ্ক্রোনাস মোটরে, রটার চুম্বক একটি ব্যাক-ইএমএফ তৈরি করে যা গতির সাথে বৃদ্ধি পায়। যখন সেই ব্যাক-ইএমএফ ডিসি বাস ভোল্টেজের কাছে আসে, তখন কন্ট্রোলার আর কারেন্টকে উইন্ডিংয়ে ঠেলে দিতে পারে না, তাই ত্বরণ বন্ধ হয়ে যায়। উপসংহারটি সহজ: ক্ষেত্র দুর্বল হওয়া বিদ্যমান কারণ বাসের ভোল্টেজ সীমিত, যখন মোটর সেই ভোল্টেজের চেয়ে দ্রুত ঘোরাতে চায়।
স্ট্যান্ডার্ড সমাধান হল একটি নেতিবাচক ডি-অক্ষ প্রবাহকে নির্দেশ করা যা রটার ফ্লাক্সের বিরোধিতা করে। এই স্রোত কার্যকর ক্ষেত্রটিকে দুর্বল করে, ব্যাক-ইএমএফ কমিয়ে দেয় এবং আরও গতির জন্য ভোল্টেজ হেডরুম ছেড়ে দেয়। মূল্য টর্ক মধ্যে অবিলম্বে প্রদান করা হয়. বেস স্পিডের নিচে মোটর ধ্রুবক টর্ক উৎপন্ন করে, যখন বেস স্পীডের উপরে এটি মোটামুটিভাবে একটি ধ্রুবক শক্তির উৎস হিসাবে আচরণ করে, তাই উপলব্ধ টর্ক গতিতে উঠার সাথে সাথে পড়ে।
| প্যারামিটার | ধ্রুব টর্ক অঞ্চল, বেস গতির নীচে | বেস গতির উপরে ক্ষেত্র দুর্বল অঞ্চল |
|---|---|---|
| টর্ক | রেট টর্ক উপলব্ধ | টর্ক falls as speed rises |
| আউটপুট শক্তি | গতিতে উঠে | মোটামুটি ধ্রুবক |
| ব্যাক-ইএমএফ | বাসের ভোল্টেজের নিচে | ডি-অক্ষ কারেন্ট দ্বারা চেক ইন অনুষ্ঠিত |
| d-অক্ষ বর্তমান | শূন্যের কাছাকাছি | নেতিবাচক |
| কর্মদক্ষতা | বেস গতির কাছাকাছি সর্বোচ্চ | কম, আরো তামা ক্ষতি সঙ্গে |
কিভাবে একটি আধুনিক নিয়ন্ত্রক ক্ষেত্র দুর্বলতা প্রয়োগ করে
উচ্চ-পারফরম্যান্স কন্ট্রোলাররা ফিল্ড-অরিয়েন্টেড কন্ট্রোলের সাথে ফিল্ড দুর্বলতা প্রয়োগ করে, সাধারণত FOC বলা হয়। ফার্মওয়্যার ক্রমাগত স্টেটর কারেন্টকে দুটি লম্ব উপাদানে বিভক্ত করে: কিউ-অক্ষ কারেন্ট, যা টর্ক তৈরি করে এবং ডি-অক্ষ কারেন্ট, যা সাধারণত বেস গতির নিচে শূন্যের কাছাকাছি থাকে। ফিল্ড দুর্বল করার জন্য, ফার্মওয়্যারটি ইচ্ছাকৃতভাবে রটার ফিল্ডের অংশ বাতিল করতে একটি নেতিবাচক ডি-অক্ষ কারেন্ট সেট করে।
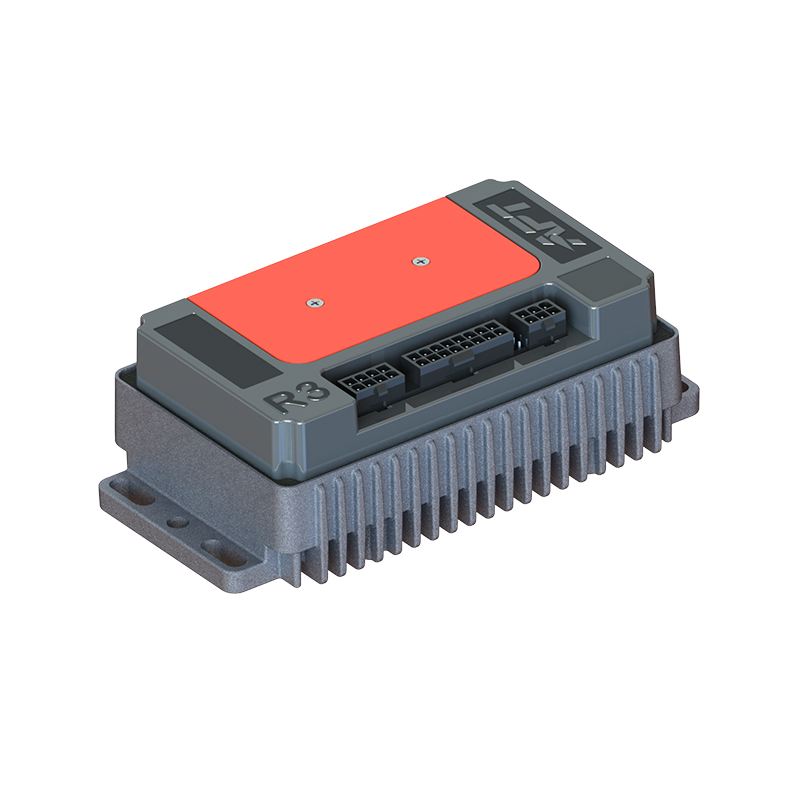
একটি নিয়ন্ত্রক যা এই রূপান্তরটি মসৃণভাবে পরিচালনা করে তা একটি থেকে খুব আলাদা যেটি কেবল উচ্চ শুল্ক চক্রে ফেজ কারেন্টকে ক্ল্যাম্প করে। FOC বেস স্পিড বাউন্ডারিতে কোনো আকস্মিক প্রতিক্রিয়া হারানোর সাথে সাথে গতির এক্সটেনশনকে অবিচ্ছিন্ন এবং অনুমানযোগ্য রাখে। সেজন্য প্রসেসর ব্যান্ডউইথ, গেট ড্রাইভার কোয়ালিটি এবং সফটওয়্যার টিউনিং যতটা গুরুত্বপূর্ণ ততটাই পাওয়ার স্টেজের ভিতরে সিলিকন। টেকসই উচ্চ-গতির ক্রিয়াকলাপের জন্য ডিজাইন করা একটি প্ল্যাটফর্ম, যেমন টি-সিরিজ হাই-পারফরম্যান্স মোটর কন্ট্রোলার, বেস গতির উপরে নিয়ন্ত্রণ রাখার জন্য প্রয়োজনীয় বর্তমান-লুপ কর্মক্ষমতা সহ রেট করা হয়েছে।
 স্থায়ী চুম্বক সিঙ্ক্রোনাস মোটর ড্রাইভ নিয়ন্ত্রণ প্ল্যাটফর্ম এই মোটর কন্ট্রোলার প্ল্যাটফর্মটি টেকসই উচ্চ-গতির ক্রিয়াকলাপের জন্য ডিজাইন করা হয়েছে, বেস গতির উপরে নিয়ন্ত্রণ বজায় রাখার জন্য বর্তমান-লুপ কর্মক্ষমতা সহ, এটি ক্ষেত্র দুর্বল করার মাধ্যমে ব্যাপক গতির পরিসরের প্রয়োজন অ্যাপ্লিকেশনগুলির জন্য প্রাসঙ্গিক করে তোলে। পণ্য দেখুন →
কেন একটি বাস্তব যানবাহনে ক্ষেত্রের দুর্বলতা বিষয়
ক্ষেত্র দুর্বল না করে, ব্যাটারি ভোল্টেজ এবং মোটরের ব্যাক-EMF ধ্রুবক দ্বারা শীর্ষ গতি হার্ড-সীমিত। একমাত্র বিকল্প হল একটি উচ্চ-ভোল্টেজ ব্যাটারি, একটি নিম্ন ব্যাক-ইএমএফ ধ্রুবক সহ একটি মোটর, বা একটি বড় চাকা, এবং এই বিকল্পগুলির প্রতিটি ত্বরণ, প্যাকেজিং বা খরচে আঘাত করে৷ ফিল্ড দুর্বল হওয়া একটি মোটরকে অনেক বেশি গতির পরিসর কভার করতে দেয়, যাতে ডিজাইনাররা শক্তিশালী লঞ্চ টর্কের জন্য যথেষ্ট কম গিয়ারিং রাখতে পারে এবং এখনও একটি যুক্তিসঙ্গত ক্রুজিং গতিতে পৌঁছাতে পারে।
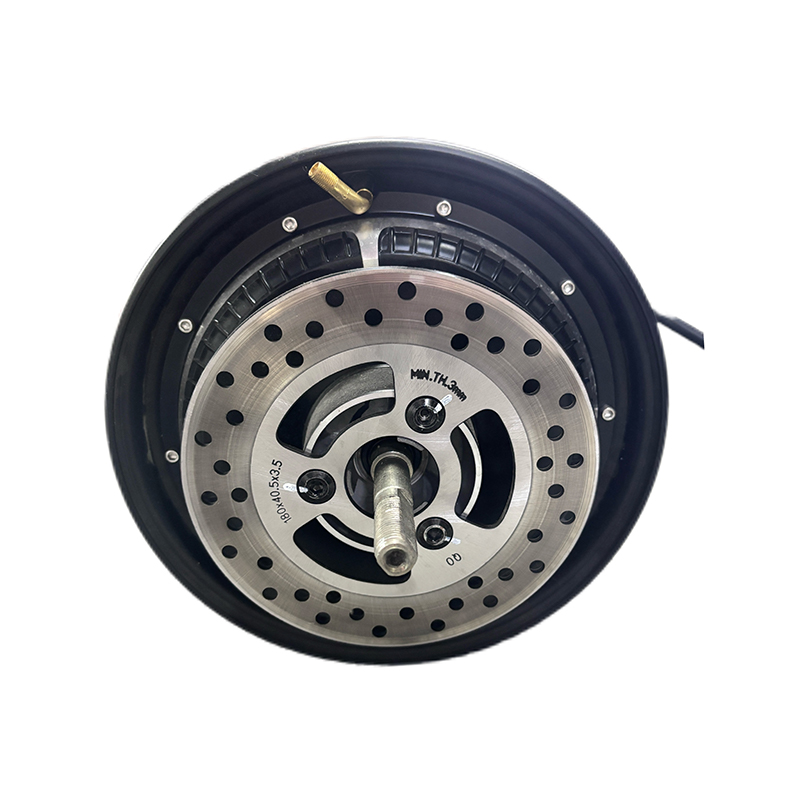
একটি বাস্তব উদাহরণ: একটি বৈদ্যুতিক মোটরসাইকেলে 3000 rpm বেস স্পিড সহ একটি 4 kW হুইল হাব মোটরকে 55 কিমি/ঘণ্টা থেকে 70 কিমি/ঘন্টা গতিতে যেতে প্রায় 20 শতাংশ ফিল্ড দুর্বল করতে হতে পারে। এটি একটি প্রোডাকশন কন্ট্রোলারের জন্য একটি বাস্তবসম্মত অপারেটিং পরিসীমা, এবং এটি ব্যাটারি আপগ্রেড করার চেয়ে রাইডিং অভিজ্ঞতাকে আরও বেশি পরিবর্তন করে।
একই যুক্তি বৈদ্যুতিক ATV, UTV, রোবোটিক চ্যাসিস এবং ই-আউটবোর্ড মোটরগুলির ক্ষেত্রে প্রযোজ্য, যেখানে বেস গতির কাছাকাছি দ্রুত সাড়া দেওয়ার ক্ষমতা গাড়ির চালক বা অপারেটরের কাছে কতটা স্বাভাবিক অনুভব করে তা নির্ধারণ করে।
 R5 দ্রুত-প্রতিক্রিয়া ব্রাশলেস ডিসি মোটর কন্ট্রোলার এই নিয়ামকটি বেস গতির চারপাশে দ্রুত প্রতিক্রিয়ার উপর জোর দেয়, যা সরাসরি প্রভাবিত করে কিভাবে একটি বৈদ্যুতিক ATV, UTV, রোবোটিক চ্যাসিস, বা আউটবোর্ড মোটর অপারেটরের কাছে কেমন স্বাভাবিক অনুভব করে, দ্রুত থ্রোটল এবং লোড পরিবর্তনগুলিকে সমর্থন করে। পণ্য দেখুন →
দক্ষতা এবং তাপ বাণিজ্য বন্ধ
ক্ষেত্র দুর্বল করা মুক্ত শক্তি নয়। ডি-ম্যাগনেটাইজিং ডি-অক্ষের কারেন্ট কোন যান্ত্রিক কাজ তৈরি করে না কিন্তু তারপরও উইন্ডিংয়ের মধ্য দিয়ে প্রবাহিত হয় এবং তামার ক্ষয় সৃষ্টি করে। ক্ষেত্র দুর্বল করার অঞ্চলে দক্ষতা তাই কাছাকাছি বেস গতির চেয়ে কম, এবং একই আউটপুটের জন্য মোটরটি আরও গরম হয়।
একটি সাধারণ ভুল বোঝাবুঝি হল যে ক্ষেত্র দুর্বল হয়ে যাওয়া ফেজ কারেন্ট বাড়ায় যাতে আরও শক্তি তৈরি হয়। তা হয় না। এটি কারেন্টের ফেজ কোণ পরিবর্তন করে যাতে স্টেটর ক্ষেত্রের অংশটি রটার ম্যাগনেটের বিরোধিতা করে, যা উৎপন্ন ভোল্টেজকে কমিয়ে দেয় এবং মোটরকে দ্রুত ঘোরাতে দেয়। এদিকে কারেন্টের টর্ক উৎপাদনকারী উপাদান কমে গেছে।
স্থায়ী চুম্বক demagnetization একটি বাস্তব ঝুঁকি আছে. চুম্বক গরম থাকাকালীন যদি ঋণাত্মক ডি-অক্ষের কারেন্টকে অনেক দূরে ঠেলে দেওয়া হয়, তাহলে রটার ফ্লাক্স স্থায়ীভাবে নেমে যেতে পারে এবং মোটর চিরতরে টর্ক হারাবে। এই কারণেই গুরুতর কন্ট্রোলাররা ব্যবহারকারীকে কেবলমাত্র একটি বিশ্বব্যাপী সংখ্যা বাড়াতে দেওয়ার পরিবর্তে তাপ এবং গতি-নির্ভর মানচিত্রের মাধ্যমে ডি-অক্ষের বর্তমান সীমাবদ্ধ করে।
একটি নিয়ম হিসাবে, বেস গতির উপরে উপলব্ধ টর্ক মোটামুটি এক ওভার গতির সাথে পড়ে। 20 শতাংশ বেশি উচ্চ গতি অর্জনের জন্য রেট করা পয়েন্টে উপলব্ধ ত্বরণের একটি বড় অংশ ব্যয় হতে পারে, তাই ক্ষেত্রের দুর্বলতা বাস্তবায়নের দক্ষতা সরাসরি গাড়ির পরিসর এবং তাপ সুরক্ষাকে প্রভাবিত করে।
 A4 উচ্চ-দক্ষ ব্রাশবিহীন ডিসি মোটর কন্ট্রোলার প্রদত্ত যে ক্ষেত্রের দুর্বলতা দক্ষতা হ্রাস করে এবং তাপ বাড়ায়, এই নিয়ামকের উচ্চ-দক্ষতা নকশা গাড়ির পরিসীমা এবং তাপ সুরক্ষার জন্য গুরুত্বপূর্ণ, এবং ক্রেতাদের FOC বাস্তবায়ন, তাপ সীমা এবং টিউনযোগ্য মানচিত্র যাচাই করা উচিত। পণ্য দেখুন →
আপনি কেনার আগে একটি মোটর কন্ট্রোলারে কী পরীক্ষা করবেন
যেহেতু ফিল্ড দুর্বল করা একটি সফ্টওয়্যার এবং বাক্সে মুদ্রিত একটি সংখ্যার পরিবর্তে পাওয়ার-স্টেজ ফাংশন, ক্রেতাদেরকে সুনির্দিষ্ট প্রশ্ন জিজ্ঞাসা করতে হবে। কন্ট্রোলার কি একটি ঘোষিত ঋণাত্মক ডি-অক্ষ বর্তমান পরিসরের সাথে FOC ব্যবহার করে? ক্ষেত্রের দুর্বলতা সীমা তাপীয়ভাবে সুরক্ষিত? মোটর বা গাড়ির পরিবর্তন হলে কি টিউনিং মানচিত্র আপডেট করা যায়?
- ক্ষেত্র দুর্বল করার পরিসর: ক্রমাগত এবং সর্বোচ্চ নেতিবাচক d-অক্ষ কারেন্ট ডেটাশিটে উল্লেখ করা উচিত, লুকানো নয়।
- থার্মাল ম্যানেজমেন্ট: টেকসই হাই-স্পিড অপারেশন উইন্ডিং এবং এমওএসএফইটি উভয়কেই উত্তপ্ত করে, তাই কন্ট্রোলারের প্রয়োজন তাপমাত্রা-ভিত্তিক কারেন্ট ডিরেটিং।
- সফ্টওয়্যার সামঞ্জস্যযোগ্যতা: প্রতিটি অ্যাপ্লিকেশনের জন্য শীর্ষ গতি, টর্ক র্যাম্প এবং ফিল্ড দুর্বল করার গভীরতা টিউনযোগ্য হওয়া উচিত।
- মোটর ম্যাচিং: ব্যাক-ইএমএফ ধ্রুবক, মেরু গণনা, এবং ইন্ডাকট্যান্স সবই ফিল্ড দুর্বল হওয়া কীভাবে আচরণ করে তা আকৃতি দেয়, তাই জোড়ার পরামর্শ গুরুত্বপূর্ণ।
এই বিবরণগুলি একটি জেনেরিক নিয়ামককে আলাদা করে যা সত্যিকারের উত্পাদন প্রস্তুত। ইন-হাউস এমবেডেড সফ্টওয়্যার অভিজ্ঞতা সহ একটি মোটর ড্রাইভ সরবরাহকারী একটি নির্দিষ্ট ফার্মওয়্যারের রিসেলারের তুলনায় একটি ক্যালিব্রেটেড ফিল্ড দুর্বল করার কৌশল সরবরাহ করার সম্ভাবনা অনেক বেশি। দ আধুনিক মোটর নিয়ন্ত্রণে সফ্টওয়্যারের ভূমিকা দ্রুত প্রসারিত হচ্ছে, এবং আপনি একটি হার্ডওয়্যার প্ল্যাটফর্মে প্রতিশ্রুতিবদ্ধ হওয়ার আগে এটি অধ্যয়ন করা মূল্যবান।
হার্ডওয়্যারের দিক থেকে, উচ্চ-ভোল্টেজ MOSFET সমান্তরাল অভিজ্ঞতা ঠিক ততটাই গুরুত্বপূর্ণ, কারণ ফিল্ড দুর্বল হওয়া ফেজ কারেন্টকে উচ্চ গতি এবং উচ্চ তাপের অধীনে ঠেলে দেয়, পাওয়ার পর্যায়ে প্রতিটি দুর্বলতা প্রকাশ করে। সঙ্গে কাজ a মোটর ড্রাইভ সরবরাহকারী যা দিনের পর দিন এই শ্রেণীর পণ্য তৈরি করে গাড়ির বৈধতার মধ্য দিয়ে প্রান্তিক নকশা আবিষ্কারের ঝুঁকি হ্রাস করে।
ক্ষেত্র দুর্বলতা আর একটি বহিরাগত অতিরিক্ত নয়. এটি বৈদ্যুতিক গতিশীলতায় ব্যবহৃত প্রতিটি গুরুতর মোটর কন্ট্রোলারের একটি মূল কাজ, এবং এর বাস্তবায়নের গুণমান নির্ধারণ করে যে চূড়ান্ত যানটি কতটা দ্রুত, কতটা মসৃণ এবং কতটা নির্ভরযোগ্য মনে করে। টেকসই উচ্চ-গতির বর্তমান চাহিদা টিকে থাকতে সক্ষম এমন একটি পাওয়ার স্টেজের সাথে পরিপক্ক FOC ফার্মওয়্যারকে একত্রিত করে এমন একটি নিয়ামকের সন্ধান করুন৷ এই সংমিশ্রণটি সঠিকভাবে পান, এবং মোটরটি স্থায়িত্ব ছাড়াই দ্রুত অনুভব করবে৷
পরবর্তী:বন্ধ লুপ মোটর নিয়ন্ত্রণ: কিভাবে প্রতিক্রিয়া মোটর কর্মক্ষমতা এবং নির্ভরযোগ্যতা উন্নত করে
সহযোগিতায় আগ্রহী বা প্রশ্ন আছে?
হিসাবে কাস্টম স্থায়ী চুম্বক সিঙ্ক্রোনাস মোটর কন্ট্রোলার নির্মাতারা এবং চীনে স্থায়ী চুম্বক মোটর কন্ট্রোলার সরবরাহকারী, স্থায়ী চুম্বক ড্রাইভ নিয়ন্ত্রণ উপর ফোকাস সিঙ্ক্রোনাস মোটর, আমরা একটি নিরাপদ এবং পর্যাপ্ত প্রদান করি ভ্রমণ যানবাহনের বিদ্যুতায়নের জন্য শক্তির উৎস।
- [email protected]
- +86-170 9191 9800
- রুম 123A, নং 1000 Ziyue Road, Minhang District, Shanghai, China
কপিরাইট © Shanghai APT Power Technology Co., Ltd.All rights reserved