হল সেন্সর সহ ব্রাশলেস মোটর: এটি কী করে এবং কখন আপনার প্রকল্পের জন্য এটি প্রয়োজন
যখন একটি ব্রাশবিহীন ডিসি মোটর ডেটাশিট "হল সেন্সর সহ" তালিকাভুক্ত করে, তখন সেই লাইনটি দামের চেয়ে বেশি পরিবর্তিত হয়। এটি পরিবর্তন করে যে মোটরটি কীভাবে স্থবির থেকে শুরু হয়, কীভাবে এটি কম-গতির টর্ক সরবরাহ করে এবং কোন কন্ট্রোলারগুলি এটি চালাতে পারে। যে কেউ একটি বৈদ্যুতিক স্কুটার, একটি রোবট প্ল্যাটফর্ম, একটি ATV, বা একটি মেরিন ড্রাইভের জন্য একটি মোটর নির্বাচন করছেন, হল সেন্সর সিদ্ধান্তটি প্রথম সিস্টেম-স্তরের কলগুলির মধ্যে একটি।
সংক্ষিপ্ত উত্তর: হল সেন্সর সহ একটি ব্রাশবিহীন মোটর নিয়ামককে শূন্য গতি থেকে সঠিক রটার অবস্থান দেয়, তাই মোটরটি সঠিক দিক থেকে সম্পূর্ণ টর্ক দিয়ে শুরু হয় এবং কম গতিতে মসৃণভাবে চলে। ট্রেড-অফ হল অতিরিক্ত ওয়্যারিং এবং হল সিগন্যাল পড়ার জন্য ডিজাইন করা একটি কন্ট্রোলার। যখন মোটর এবং কন্ট্রোলার একসাথে সংজ্ঞায়িত করা হয়, তখন সেই বাণিজ্য সাধারণত সেন্সরড অপারেশনের পক্ষে থাকে।
একটি হল সেন্সর একটি ব্রাশবিহীন মোটর কি করে
ব্রাশবিহীন ডিসি মোটরের ভিতরে, উইন্ডিংগুলি পরিবর্তন করার জন্য কোনও কমিউটার নেই৷ কন্ট্রোলারকে রটারকে অনুসরণ করে এমন একটি ক্রমানুসারে তিনটি পর্যায়কে শক্তিশালী করতে হবে, এবং সময়টি প্রতি মুহূর্তে রটারের অবস্থান জানার উপর নির্ভর করে। হল ইফেক্ট সেন্সর সেই তথ্য সরবরাহ করে।
একটি সাধারণ সেন্সরড মোটরে তিনটি হল আইসি থাকে যা 120 বৈদ্যুতিক ডিগ্রী দূরে মাউন্ট করা হয়। রটার চুম্বক পাস করার সাথে সাথে, প্রতিটি সেন্সর উত্তর এবং দক্ষিণ মেরুগুলির মধ্যে পরিবর্তন সনাক্ত করে এবং এর আউটপুট পরিবর্তন করে। তিনটি আউটপুট ছয়টি বৈধ অবস্থা সহ একটি 3-বিট প্যাটার্ন গঠন করে, প্রতিটি একটি 60-ডিগ্রী কম্যুটেশন ধাপের সাথে সম্পর্কিত। যদি কন্ট্রোলার কখনও ঘূর্ণনের সময় একটি 000 বা 111 অবস্থা পড়ে, তবে এটি সাধারণত একটি তারের ত্রুটি, কারণ সেই অবস্থাগুলি সঠিক হল প্যাটার্নের সাথে উপস্থিত হওয়া উচিত নয়।
হল সেন্সর একটি সংকেত ডিভাইস, একটি পাওয়ার ডিভাইস নয়। এটি ফেজ কারেন্ট বহন করে না; এটি শুধুমাত্র কন্ট্রোলারের কাছে রটার অবস্থান রিপোর্ট করে। এই কারণেই মোটর কন্ট্রোলার হল যেখানে প্রকৃত সিদ্ধান্ত নেওয়া হয়। কন্ট্রোলার কিভাবে হল প্যাটার্ন প্রক্রিয়া করে তার উপর নির্ভর করে একই মোটর নরমভাবে বা আকস্মিকভাবে, দক্ষতার সাথে বা নষ্টভাবে শুরু করতে পারে।
কেন হল সেন্সর স্ট্যান্ডস্টিল এবং কম গতিতে গুরুত্বপূর্ণ
সেন্সরহীন ব্রাশবিহীন কন্ট্রোলার ব্যাক-ইলেক্ট্রোমোটিভ ফোর্স (BEMF) থেকে রটার পজিশন রিড করে। BEMF মোটর গতির সাথে বেড়েছে; স্থবির অবস্থায় এটি শূন্য, এবং রেট করা গতির প্রায় পাঁচ থেকে দশ শতাংশের নিচে এটি নির্ভরযোগ্যভাবে পরিমাপ করা খুব ছোট। সুতরাং একটি সেন্সরবিহীন স্টার্ট একটি ওপেন-লুপ সিকোয়েন্স ব্যবহার করে: রটারটি সারিবদ্ধ করুন, তারপর BEMF পাঠযোগ্য না হওয়া পর্যন্ত এটিকে র্যাম্প করুন।
যে ক্রম দুর্বল লিঙ্ক. লোডের অধীনে, একটি সারিবদ্ধ-এবং-র্যাম্প স্টার্ট একটি বর্তমান স্পাইক, একটি সংক্ষিপ্ত পশ্চাদগামী ঝাঁকুনি বা একটি স্টল তৈরি করতে পারে। সাধারণ লক্ষণ হল একটি মোটর যা সরানোর আগে ক্লিক করে বা ইতস্তত করে। একটি ঢালে শুরু হওয়া একটি ই-বাইকের জন্য, একটি রোবট একটি পেলোড তুলছে, বা একটি বৈদ্যুতিক এটিভি আলগা মাটিতে টেনে নিয়ে যাচ্ছে, এই দ্বিধাটি ড্রাইভট্রেনে অপ্রীতিকর এবং কঠিন।
একটি হল-সেন্সরড মোটর অন্ধ ফেজ দূর করে। নিয়ামক স্থির অবস্থায় রটারের অবস্থান জানে এবং অবিলম্বে সঠিক দিকে টর্ক প্রয়োগ করে। ডেলিভারি রোবট, প্যাডেল-সহায়ক সাইকেল, গতিশীলতা স্কুটার এবং বৈদ্যুতিক মোটরসাইকেলের মতো ঘন ঘন শুরু এবং বন্ধ হওয়া অ্যাপ্লিকেশনগুলি সবচেয়ে বেশি উপকৃত হয়। নিয়ন্ত্রক এছাড়াও যে শুরু শান্ত রাখতে পারেন; একটি অতি-শান্ত PWM কৌশল সুইচিং শব্দকে দমন করে যা প্রায়শই কম-গতির অপারেশনের সাথে থাকে, তাই প্রিমিয়াম পণ্যগুলিতে একটি সেন্সরযুক্ত সূচনা মসৃণ এবং নীরব মনে হয়।
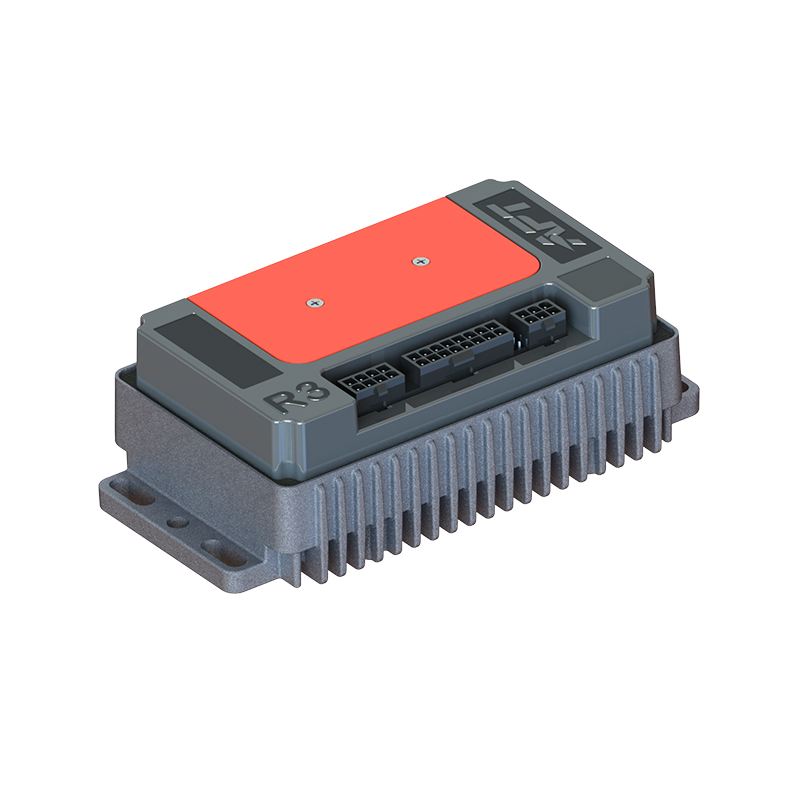
 ঘন ঘন স্টপ-এন্ড-গো ব্যবহারের জন্য A6 অতি-শান্ত ব্রাশলেস ডিসি মোটর কন্ট্রোলার এই সেন্সরড কন্ট্রোলারটি স্থির অবস্থায় মসৃণ, নীরব শুরু করতে সক্ষম করে, এটিকে শহরের যাতায়াত, কার্গো ডিউটি এবং কম গতির কৌশলের জন্য উপযুক্ত করে তোলে যেখানে রটার পজিশন ফিডব্যাক অপরিহার্য। পণ্য দেখুন →
| অপারেটিং দিক | সেন্সরড (হল) | সেন্সরহীন (BEMF) |
|---|---|---|
| স্থির অবস্থায় রটার অবস্থান | হল প্যাটার্ন থেকে পরিচিত | পরিমাপযোগ্য নয় |
| লোড অধীনে স্টার্টআপ | সঠিক দিকে সরাসরি টর্ক | সারিবদ্ধ এবং ঢালু ক্রম; স্টল ঝুঁকি |
| কম গতির টর্ক | স্থিতিশীল এবং পুনরাবৃত্তিযোগ্য | মোটামুটি 5-10% রেট করা গতির নিচে সীমিত |
| ওয়্যারিং | তিন ফেজ লিড প্লাস পাঁচ হল লিড | তিন ফেজ লিড শুধুমাত্র |
| খরচ এবং জটিলতা | অতিরিক্ত সেন্সর, সংযোগকারী পিন, পুল-আপ | অতিরিক্ত মোটর হার্ডওয়্যার নেই |
| সাধারণ অ্যাপ্লিকেশন | ই-মোবিলিটি, রোবোটিক্স, রিভার্সিং ড্রাইভ | ফ্যান, পাম্প, উচ্চ-গতির টাকু |
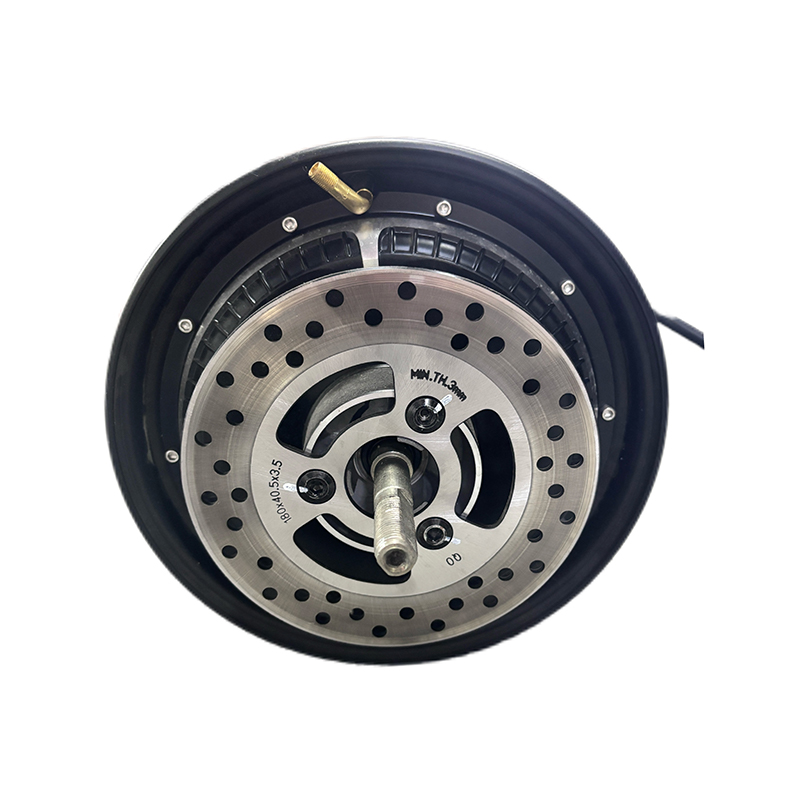
এই কারণেই শহরের যানবাহনের জন্য হাব মোটর ড্রাইভে সেন্সর সংস্করণগুলি সাধারণ; স্টপ, লোড করা স্টার্ট এবং কম-গতির কৌশল ঠিক সেই শর্ত যেখানে BEMF কম পড়ে। রিয়েল-ওয়ার্ল্ড রাইডিং অবস্থা থেকে হাব মোটর পারফরম্যান্স ডেটা একই প্যাটার্ন অনুসরণ করে, স্টপ-এন্ড-গো কমিউটিং থেকে লং কার্গো শিফট পর্যন্ত।
হাব মোটর কর্মক্ষমতা গাইড ধারাবাহিকভাবে দেখান যে সেন্সরযুক্ত সংস্করণগুলি সেন্সরবিহীন সংস্করণগুলির চেয়ে বেশি অনুমানযোগ্যভাবে শহুরে দায়িত্ব পরিচালনা করে।
হল আউটপুট প্রকার, ভোল্টেজ লেভেল এবং কমিউটেশন প্যাটার্ন
হল সেন্সর দুটি আউটপুট ফরম্যাটে আসে। ওপেন-সংগ্রাহক আউটপুট সিগন্যালকে কম টানে এবং উচ্চে ফিরে আসার জন্য কন্ট্রোলার সাইডে পুল-আপ প্রতিরোধকের প্রয়োজন। পুশ-পুল আউটপুট সরাসরি লাইনকে উঁচু এবং নিচু করে। যদি কন্ট্রোলার বোর্ডে কোনো পুল-আপ না থাকে, তাহলে একটি ওপেন-কালেক্টর মোটর কোনো বৈধ উচ্চ স্তর তৈরি করে না এবং কন্ট্রোলার কখনই তার কম্যুটেশন টেবিলটি সম্পূর্ণ করে না।
ভোল্টেজ সামঞ্জস্যতাও গুরুত্বপূর্ণ। পুরানো মোটর প্রায়ই 5V হল আইসি ব্যবহার করে, যখন অনেক বর্তমান কন্ট্রোলার ইনপুট 3.3V লজিকে চলে। একটি 3.3V-শুধু পিনে একটি 5V সংকেত খাওয়ানো ইনপুটকে ক্ষতিগ্রস্ত করতে পারে বা বিক্ষিপ্ত ত্রুটির কারণ হতে পারে। মোটর স্পেসিফিকেশন হল সরবরাহ ভোল্টেজ এবং আউটপুট স্তর বিবৃত করা উচিত; যদি তা না হয়, অর্ডার করার আগে জিজ্ঞাসা করুন।
হল সেন্সরগুলির মধ্যে ব্যবধান দুটি মানগুলির একটি অনুসরণ করে: 60 বৈদ্যুতিক ডিগ্রি বা 120 বৈদ্যুতিক ডিগ্রি। কন্ট্রোলারের কমিউটেশন টেবিল অবশ্যই এই ব্যবধানের সাথে মেলে। 60° এর জন্য নির্মিত একটি মোটর একটি 120° মোটর থেকে একটি ভিন্ন হল প্যাটার্ন তৈরি করে এবং ভুল টেবিল প্রয়োগের ফলে রুক্ষ চলমান, ঘূর্ণন সঁচারক বল ক্ষয় বা সিঙ্ক্রোনাইজেশনের ক্ষতি হয়।
এছাড়াও মনে রাখবেন যে বৈদ্যুতিক ডিগ্রিগুলি যান্ত্রিক ডিগ্রি নয়। চারটি মেরু জোড়া সহ একটি মোটর যান্ত্রিক বিপ্লব প্রতি তার হল প্যাটার্ন চারবার পুনরাবৃত্তি করে। মেরু-জোড়া গণনা বৈদ্যুতিক ফ্রিকোয়েন্সি পরিবর্তন করে যা কন্ট্রোলারকে অবশ্যই পরিচালনা করতে হবে, তাই এটিকে কম্যুটেশন কোণের পাশাপাশি সঠিকভাবে কনফিগার করতে হবে।
একটি কন্ট্রোলারের সাথে একটি হল-সেন্সরযুক্ত মোটর মেলানো
একটি সেন্সরড মোটর শুধুমাত্র তখনই তার সুবিধা প্রদান করে যখন কন্ট্রোলারটি হল সিগন্যাল পড়ার জন্য তৈরি করা হয়। তিনটি চেক সামঞ্জস্যপূর্ণ পৃষ্ঠের বেশিরভাগ কভার করে। প্রথমে, কন্ট্রোলার ইনপুট রেটিং এর বিপরীতে হল সাপ্লাই ভোল্টেজ এবং লজিক লেভেল যাচাই করুন। দ্বিতীয়ত, নিশ্চিত করুন যে কন্ট্রোলারটি মোটরের কম্যুটেশন কোণ, 60° বা 120° সমর্থন করে। তৃতীয়, উচ্চ গতিতে কি হবে তা স্থির করুন; অনেক কন্ট্রোলার কম গতিতে হল সিগন্যাল ব্যবহার করে এবং একটি থ্রেশহোল্ডের উপরে BEMF মোডে মিশ্রিত করে, এবং টর্ক ডিপ এড়াতে এই ট্রানজিশনটি যথেষ্ট মসৃণ হওয়া উচিত।
একটি ই-মোবিলিটি পাওয়ারট্রেনের জন্য, কম গতির অপারেটিং পরিসরে দক্ষতা প্রায়শই বাস্তব-বিশ্বের পরিসরে সবচেয়ে বড় অবদান রাখে। সেন্সরড কম্যুটেশন স্টেটর কারেন্টকে রটারের সাথে সারিবদ্ধ রাখে, তামার ক্ষয় এবং গরম কমায়। একটি কন্ট্রোলার যে হল ইনপুটগুলি সঠিকভাবে পড়ে, যেমন A4-2313 উচ্চ-দক্ষ ব্রাশবিহীন DC মোটর কন্ট্রোলার, একই মোটরকে শহরের যাতায়াত, কার্গো ডিউটি বা অফ-রোড টর্কের জন্য টিউন করার অনুমতি দেয় কারণ কম্যুটেশন কার্ভ সফ্টওয়্যারে থাকে৷
হল ইনপুট সহ A4 উচ্চ-দক্ষ ব্রাশলেস ডিসি মোটর কন্ট্রোলার স্টেটর কারেন্টকে কম গতিতে রটারের সাথে সারিবদ্ধ রাখার জন্য ডিজাইন করা হয়েছে, এই কন্ট্রোলারটি বাস্তব-বিশ্বের পরিসর উন্নত করে এবং সিটি রাইডিং থেকে কার্গো বা অফ-রোড পর্যন্ত বিভিন্ন ডিউটি চক্রের জন্য টিউন করা যেতে পারে। পণ্য দেখুন → যখন একটি মোটর এবং একটি কন্ট্রোলার বিভিন্ন সরবরাহকারী থেকে আসে, তখন হলের পরামিতিগুলি অমিলের প্রথম উৎস। 120° এর জন্য কনফিগার করা একটি কন্ট্রোলারের সাথে সংযুক্ত একটি 60° মোটর মোটামুটিভাবে চলবে বা মোটেও চলবে না। একটি স্ট্রাকচার্ড পেয়ারিং স্কিম হার্ডওয়্যার আসার আগে এটি নিষ্পত্তি করে: ভোল্টেজ ক্লাস, বর্তমান রেটিং, হল আউটপুট ফর্ম্যাট, সাপ্লাই ভোল্টেজ, কম্যুটেশন অ্যাঙ্গেল এবং পোল-পেয়ার কাউন্ট সবই এক পৃষ্ঠায় নথিভুক্ত করা হয়।
 ছয়টি কী প্যারামিটার সহ কন্ট্রোলার এবং মোটর পেয়ারিং স্কিম একটি স্ট্রাকচার্ড পেয়ারিং পেজ ডকুমেন্ট ভোল্টেজ ক্লাস, কারেন্ট রেটিং, হল আউটপুট ফরম্যাট, সাপ্লাই ভোল্টেজ, কম্যুটেশন অ্যাঙ্গেল, এবং পোল-পেয়ার কাউন্ট যাতে হার্ডওয়্যার আসার আগে অমিল রোধ করে। পণ্য দেখুন →
আপনি একটি সেন্সর মোটর নির্দিষ্ট করার আগে কি পরীক্ষা করা উচিত
অর্ডার করার আগে এই ছয়টি আইটেম এক পৃষ্ঠায় রাখুন:
- হল সাপ্লাই ভোল্টেজ এবং লজিক লেভেল: কন্ট্রোলারের ইনপুট রেটিং এর সাথে মোটর এর হল IC এর সাথে মিল করুন।
- আউটপুট বিন্যাস: খোলা-সংগ্রাহকের নিয়ামকের দিকে পুল-আপ প্রয়োজন; ধাক্কা-টান করে না।
- কম্যুটেশন স্পেসিং: 60° বা 120°, এবং নিশ্চিত করুন যে কন্ট্রোলার কনফিগারেশন মেলে।
- মেরু-জোড়া গণনা: এটি যাচাই করুন এবং এটি সঠিকভাবে লিখুন, কারণ এটি বৈদ্যুতিক ফ্রিকোয়েন্সি সেট করে।
- সংযোগকারী পিনআউট: স্ট্যান্ডার্ড সেন্সরড ওয়্যারিং হল তিন ফেজ লিড এবং পাঁচটি হল লিড (5V, GND, A, B, C)। একটি অদলবদল করা পিন হল সবচেয়ে সাধারণ বেঞ্চ-পরীক্ষায় ব্যর্থতা।
- হল ফল্ট কৌশল: কন্ট্রোলার একটি আটকে থাকা বা অনুপস্থিত হল সংকেত সনাক্ত করতে পারে এবং সেন্সরহীন মোডে ফিরে আসতে পারে কিনা তা পরীক্ষা করুন।
হল সেন্সর সহ একটি ব্রাশবিহীন মোটর কম-গতির টর্ক নির্ধারক করার একটি প্রমাণিত উপায়। খরচ হল অতিরিক্ত তার এবং হল ইনপুট সমর্থন সহ একটি নিয়ামক। যানবাহন এবং মেশিনগুলি যেগুলি লোডের মধ্যে শুরু হয়, কম গতিতে চলে বা ঘন ঘন বিপরীত হয়, সেই খরচটি মসৃণ আচরণ এবং একটি ছোট বিকাশ চক্র কিনতে পারে। যখন হলের প্যারামিটারগুলি লিখে রাখা হয় এবং কন্ট্রোলারের সাথে মিলে যায়, তখন সেন্সর করা মোটরটি ডাটাশিটের প্রতিশ্রুতি অনুযায়ী আচরণ করে৷
পরবর্তী:ব্রাশবিহীন মোটর সুবিধা: দক্ষতা, দীর্ঘায়ু এবং সুনির্দিষ্ট গতি নিয়ন্ত্রণ
সহযোগিতায় আগ্রহী বা প্রশ্ন আছে?
হিসাবে কাস্টম স্থায়ী চুম্বক সিঙ্ক্রোনাস মোটর কন্ট্রোলার নির্মাতারা এবং চীনে স্থায়ী চুম্বক মোটর কন্ট্রোলার সরবরাহকারী, স্থায়ী চুম্বক ড্রাইভ নিয়ন্ত্রণ উপর ফোকাস সিঙ্ক্রোনাস মোটর, আমরা একটি নিরাপদ এবং পর্যাপ্ত প্রদান করি ভ্রমণ যানবাহনের বিদ্যুতায়নের জন্য শক্তির উৎস।
- [email protected]
- +86-170 9191 9800
- রুম 123A, নং 1000 Ziyue Road, Minhang District, Shanghai, China
কপিরাইট © Shanghai APT Power Technology Co., Ltd.All rights reserved